
No Seasons, No Limits: Fahrzeugabsicherung neu denken
30. September 2026 | Felix Pfister | 4 Min.
Die Fahrzeugentwicklung verändert sich schneller, als klassische Validierungsansätze mithalten können. Software-Updates, zunehmende Systemkomplexität und eine wachsende Variantenvielfalt erhöhen den Validierungsaufwand, während physische Tests weiterhin von der Verfügbarkeit von Prototypen, der Kapazität von Teststrecken, den Wetterbedingungen und dem Standort abhängig sind.
Obwohl physische Tests nach wie vor unverzichtbar sind, muss jeder Test bereits in einer früheren Phase des Validierungsprozesses mehr technische Erkenntnisse liefern. Ein virtueller Ansatz für Dauerlauftests kann hier Unterstützung bieten. In diesem Artikel wird der Schwerpunkt daher auf die weitreichenden Möglichkeiten der Virtualisierung gelegt, indem die Bedingungen nachgebildet werden, die die Fahrzeugbelastung überhaupt erst verursachen: Straße, Verkehr und Fahrer.
Ohne zeitliche und örtliche Einschränkungen absichern
Auf viele relevante Fahrszenarien lässt sich auf Abruf nur schwer zugreifen. Die Wintererprobung erfordert die richtige Jahreszeit und den richtigen Standort, wohingegen bestimmte Straßenbedingungen oder anspruchsvolle Szenarien möglicherweise nur auf bestimmten Prüfgeländeanlagen verfügbar sind.
Der virtuelle Fahrversuch ändern diese Ausgangslage, denn Straßen, Verkehr, Wetter und Fahrzeugverhalten lassen sich hierbei in einer kontrollierten virtuellen Umgebung nachbilden. Szenarien können je nach Bedarf und unter definierten Bedingungen nachgebildet werden, wodurch verschiedene Fahrzeugvarianten, Kalibrierungen oder Softwareversionen direkt miteinander verglichen werden können.
Durch die kontrollierte Reproduzierbarkeit wird es zudem einfacher zu verstehen, warum sich ein System nach einer Änderung anders verhält. Denn während sich das Fahrzeug oder die Software weiterentwickelt, behält dieser Ansatz die Testbedingungen bei.
Von Einzelszenarien zu skalierbarer Absicherung
Auch die Anzahl der möglichen Validierungsziele wächst. Verschiedene Kombinationen aus Antriebsstrang, Software, Ausstattung und Marktanforderungen schaffen eine Vielzahl von Bedingungen, die durch physische Tests allein nicht effizient abgedeckt werden können.
Virtuelle Umgebungen ermöglichen die Parametrierung und systematische Variation von Szenarien. Eine Vielzahl von Kombinationen kann somit geprüft werden, bevor die relevantesten Fälle mit realer Hardware auf Testsystemen oder im Gesamtfahrzeug auf dem Prüfgelände getestet werden.
Die Simulation bietet daher mehr als nur den Ersatz bestimmter physikalischer Tests. Sie kann, während der Entwicklungsprozess noch im Gange ist, genutzt werden, um verschiedene Bedingungen zu untersuchen, relevante Fälle zu identifizieren und frühzeitiges Feedback zu liefern.
Da sich Software-, Kalibrierungs- und Systemkonfigurationen ständig weiterentwickeln, haben Ergebnisse aus der Absicherung eine begrenzte Gültigkeitsdauer. Ein Testergebnis, das erst nach der nächsten Softwareversion vorliegt, hat einen Großteil seines Wertes verloren. Das Feedback aus der Absicherung muss zu einem Zeitpunkt vorliegen, zu dem die Entwicklungsteams noch darauf reagieren können.
Dauerlauftests: Die Lastursachen nachbilden
Die Nachbildung der realen Fahrzeugnutzung ist eine der zentralen Herausforderungen bei Dauerlauftests. Ein Fahrversuch unter realen Bedingungen wird nicht nur von der Straße selbst geprägt. Der Verkehr, das Verhalten vorausfahrender Fahrzeuge und der Fahrer beeinflussen gleichermaßen, wie das Fahrzeug beschleunigt, bremst und auf seine Umgebung reagiert.
Das gleiche Prinzip gilt, wenn das reale Fahrverhalten in eine virtuelle Umgebung für den Dauerlauftest übertragen wird. Das bloße Abspielen eines aufgezeichneten Geschwindigkeitsprofils reproduziert zwar den gemessenen Verlauf, jedoch nicht unbedingt die Bedingungen, unter denen dieser entstanden ist. Ändert sich beispielsweise die Fahrzeugkalibrierung, spiegelt dasselbe feste Geschwindigkeitsprofil möglicherweise nicht mehr wider, wie sich das Fahrzeug tatsächlich im Verkehr verhalten würde.
Ein repräsentativerer Ansatz besteht darin, einen digitalen Zwilling des Fahrsituation selbst zu erstellen, einschließlich der Straße, des Fahrers und des Verkehrs um das Fahrzeug.
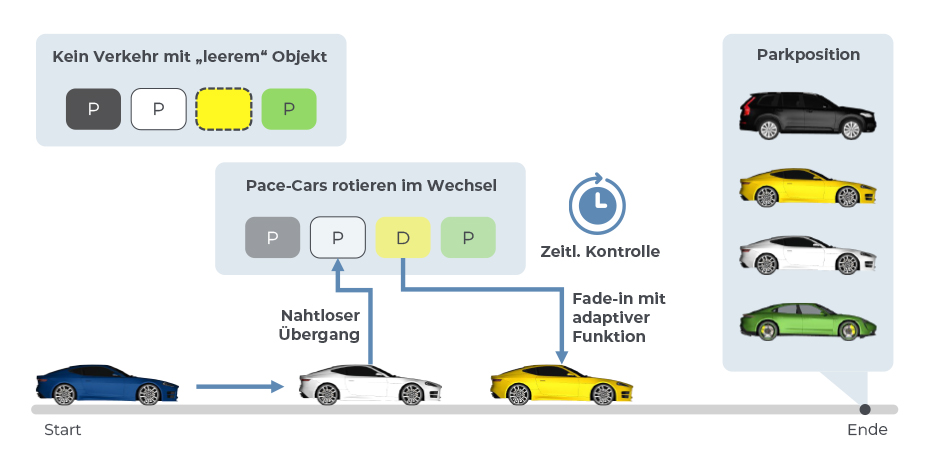
Hier kommt die dynamische Verkehrspopulation ins Spiel. Anstelle eines einzelnen vorausfahrenden Fahrzeugs mit festgelegter Trajektorie wird eine Population virtueller Fahrer mit unterschiedlichen Fahrstilen und Aggressivitätsgraden in die Simulation eingebunden. Diese Fahrzeuge wechseln sich während der Testkampagne vor dem Ego-Fahrzeug ab, wobei kontrollierte Übergänge erfolgen, um künstliche Brüche zu vermeiden. Das vorausfahrende Fahrzeug folgt einem Geschwindigkeits-Entfernungs-Profil, das aus realen Messungen oder Simulationen abgeleitet wurde und Effekte wie Stop-and-Go-Verkehr und Staus berücksichtigt.
Wenn sich die Fahrzeugkalibrierung ändert, ist das Fahrzeug nicht mehr gezwungen, einem unveränderten, vordefinierten Geschwindigkeitsverlauf zu folgen. Das Fahrzeugverhalten ergibt sich dann aus der Interaktion zwischen Straße, Verkehr und Fahrer – ähnlich wie es bei realem Fahrverhalten der Fall ist.
Die Repräsentativität lässt sich somit messen. Verteilungen in Bezug auf die simulierte Geschwindigkeit und den Abstand zum Pace-Car können mit Messungen aus dem realen Zielmarkt verglichen werden, beispielsweise unter Verwendung des Hellingerabstands: 0 bedeutet identische Verteilungen, 1 bedeutet keine Überschneidung. Konvergieren diese Verteilungen, liegt ein messbarer Nachweis dafür vor, dass die generierten Fahrbedingungen das relevante reale Nutzungsprofil widerspiegeln.
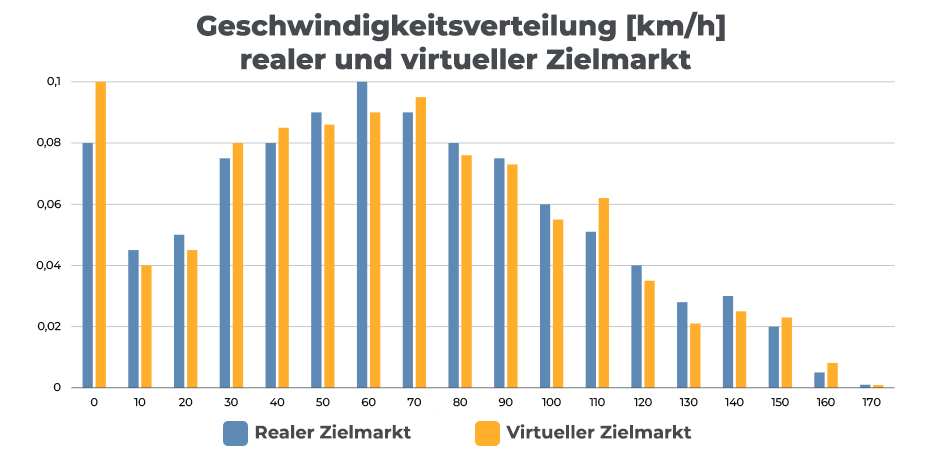
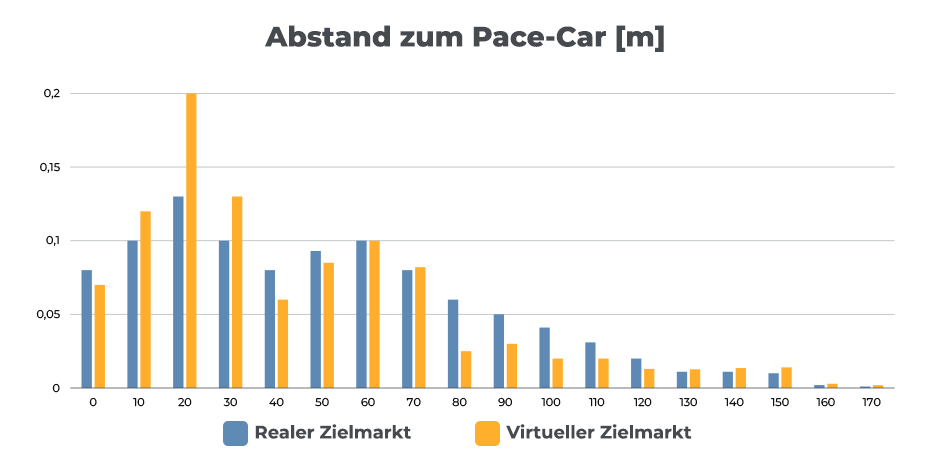
Sobald diese Grundlage geschaffen ist, kann die virtuelle Fahrumgebung mit realer Hardware auf einem Dauerlaufprüfstand verbunden werden. Relevante Straßenabschnitte und Verkehrssituationen lassen sich wiederholt reproduzieren, während die Hardware rund um die Uhr repräsentativen Betriebsbedingungen ausgesetzt ist. Für Dauerlauftests ergibt sich daraus eine weitere Möglichkeit: Die Testkampagne selbst kann verdichtet werden. Kilometer mit geringem Schadensbeitrag lassen sich komprimieren, während schadensrelevante Bedingungen wiederholt werden können – vorausgesetzt, das resultierende Lastkollektiv bleibt schadensäquivalent zum Zielmarkt.
Das Fahrszenario bleibt hierbei die gemeinsame Referenz. Dieselben Straßen-, Verkehrs- und Fahrerbedingungen können in der Simulation, auf dem Prüfstand und schließlich im Fahrzeug verwendet werden. Die Virtualisierung hilft dabei, diese Bedingungen bei Bedarf jederzeit zu reproduzieren.
Ein Szenario, drei Evidenzebenen
Mit dem virtuellen Fahrversuch verändert auch den Zeitpunkt, zu dem mit der Absicherung begonnen werden kann. Fahrzeugmodelle, Szenarien und Software lassen sich bereits bewerten, bevor reale Hardware zur Verfügung steht, und dieselben Testszenarien können später auf hardwarebasierte und reale Tests übertragen werden. Dies ermöglicht es Anwendenden, Probleme früher zu erkennen und die Testabdeckung im Zuge der Systemweiterentwicklung kontinuierlich auszubauen.
Dasselbe Szenario wird zunächst virtuell, dann im Zusammenspiel mit realer Hardware auf dem Prüfstand und schließlich im Gesamtfahrzeug auf der Straße genutzt.
Fazit
Das Ziel besteht nicht einfach darin, mehr Tests durchzuführen. Es geht darum, den Lernkurve zu beschleunigen: relevante Fahrbedingungen früher nachzubilden, sie konsistent zwischen Simulation, Prüfstand und Straße zu übertragen und rechtzeitig Feedback aus der Absicherung für die Entwicklungsteams zu generieren.
No Seasons. No Limits. Ziehen Sie Rückschlüsse, bevor sich das Fahrzeug verändert.
Mehr erfahren
Die zugrunde liegende Methode wird in unserem Beitrag zur EuroBrake 2025 beschrieben: „Brake System Durability Testing Using Virtual Test Markets: A New Approach to Simulate Mission-Related Usage Variabilities“ (https://link.springer.com/chapter/10.1007/978-3-032-10688-9_5). IPG Automotive nutzt CarMaker für die Umsetzung.
Sie haben Fragen zu Ihrem Anwendungsfall? Wenden gerne direkt an uns.
Über den Autor
Felix Pfister, Lead Business Development Engineer bei IPG Automotive
Felix Pfister ist Lead Business Development Manager bei IPG Automotive und dort an der Schnittstelle zwischen Fahrzeugentwicklung, Simulation und Geschäftsstrategie tätig. Er verfügt über fundiertes Hintergrundwissen in Mathematik, Physik sowie theoretischer Mechanik und kniffelige Gleichungen bereiten ihm nach wie vor Freude. Sein Schwerpunkt liegt auf der Integration von Prüfständen in die virtuelle Welt, wobei er technische Tiefe mit einem klaren Blick für den Kundennutzen verbindet. Aktuell unterstützt er Kunden dabei, virtuelles Engineering und virtuelles Testen in ihre Entwicklungsprozesse zu integrieren, um Entwicklungszyklen zu verkürzen und die wachsende Komplexität moderner Mobilitätssysteme zu bewältigen.
Would you like to stay up to date with our blog?
Subscribe to our blog update for new and exciting articles.