
シフトレフトでは不十分 - ハードウェア中心開発の構造的限界
May 06, 2026 | Dr. Alexander Ahlert | 5 min
自動車会社では、これまで以上に多くのテストを実施されています。より早期にテストを行い、シミュレーション数を増やし、検証に多大な投資をされています。しかし、開発タイムラインが比例して短縮されず、市場投入までの時間が依然として圧力となっており、保証コストがライフサイクルの後期に浮上するため、根本的な問題は変わっていません。これは、自動車会社がテストではなく、構造的な問題を抱えていることを示しています。
テスト数を増やしても効率は上がらない
ここ数年、自動車会社は検証活動を大幅に拡大してきました。仮想テスト環境の早期導入により、シミュレーション能力が向上し、シフトレフトが業界全体の原則となりました。
考え方としては単純です。欠陥を早期に検出すれば修正コストが減り、開発を加速させます。実際のところ、ある程度まではこれが成り立ちます。
しかし、多くの自動車会社が同じ矛盾に気づいています。シフトレフトを導入して多少の効果は得られても、全体的には、エンジニアリング負荷は増え続け、ドメイン間の調整がより複雑になるのです。さらに、統合フェーズはボトルネックのままで、システム全体の透明性も後から現れます。これは、問題の根本がテストのタイミングではなく、もっと深いところにあることを示しているのです。
ハードウェア中心開発の構造的限界
従来の車両開発は、ハードウェアの完成を待つことを中心に進められてきました。統合と検証は、物理プロトタイプとハードウェア・イン・ザ・ループ環境に密接に関連していました。このアプローチは、機械工学が中心だった時代には有効でした。しかし、継続的な統合ではなく、イベント駆動型の統合、高コストで時間のかかる反復ループ、そしてドメイン間の影響が後になって見えてくることにより、必然的に検証がボトルネックになってしまったのです。
車両がますますソフトウェア定義型になるにつれて、従来のアプローチは限界に達します。ソフトウェアは、ドメイン全体に複雑な相互作用をもたらします。機能はもはや独立していません。それらは相互に接続され、常に進化し続けています。統合がハードウェアの完成を待つことに依存している場合、スケーラビリティは構造的に制限されてしまいます。このような状況では、テストをいくら増やしても、順序立てた統合を前提に設計されたアーキテクチャの問題は解決できないのです。
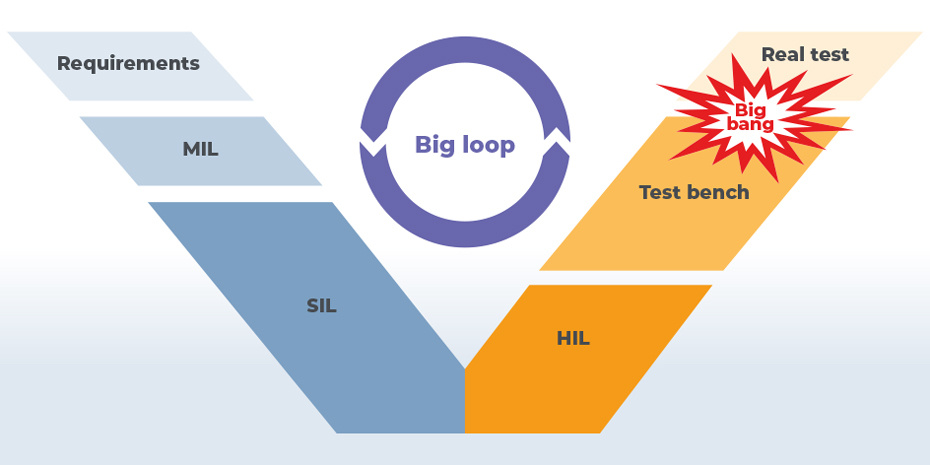
シフトレフトは対処療法に過ぎず、構造的な解決策ではない
シフトレフトは、戦術的な最適化として扱われることが多いです。つまり、より早期にテストし、より早くシミュレートし、欠陥を事前に検出するということです。しかし、実際には、シフトレフトはより根本的な建築的決定なのです。車両開発に継続性がなければ、特に統合されたツールチェーン、一貫したデータフロー、早期のシステム統合がなければ、いくら早期にテストしても、その効果は孤立したままになってしまうのです。
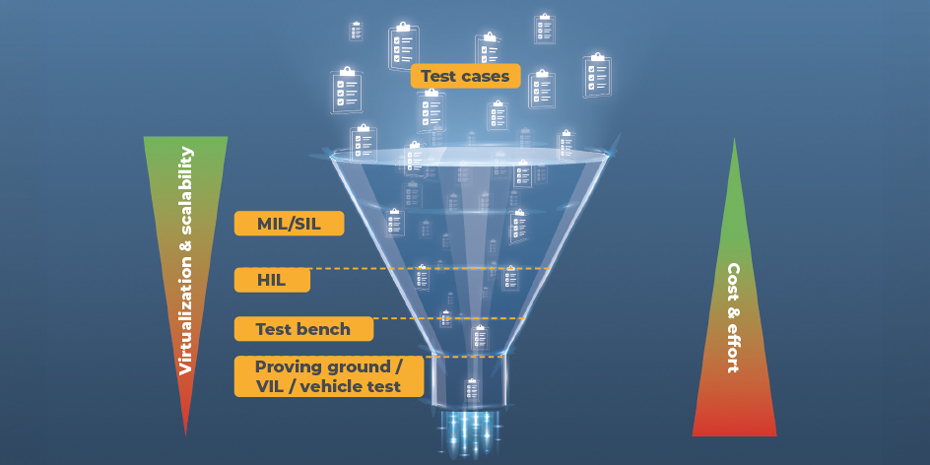
テストシステムが一貫した開発アーキテクチャに組み込まれていない場合、組織はツール間の断絶、重複した検証作業、テスト成果物の再利用の制限、データの可視性の欠如に直面します。このような状況では、シフトレフトは局所的な非効率を減らすことはできますが、構造的なサイロを解決することはできません。その結果、より早期のテストだけでは、開発サイクルの短縮、総開発コストの削減、保証リスクの低減、意思決定の信頼性向上に自動的につながることはないのです。
構造的な断片化がもたらす影響
多くの企業では、ツールチェーンはドメイン全体で断片化されたままです。パワートレイン、車両ダイナミクス、またはADASなどの分野の統合、検証、またソフトウェア開発チームは、検証の調整と継続性が限定されたサイロ環境で動作しています。さらに、テスト成果物は完全に再利用可能ではなく、比較することもできません。このような環境では、統合と検証は継続的ではなくイベント駆動型のままなのです。
その結果、以下のような問題が生じます:
- ツール間の断絶
- 重複した検証作業
- 開発段階全体にわたるトレーサビリティの欠如
- 成熟度レベルとシステム品質の可視性の遅延
ソフトウェアの複雑さが増すにつれて、これらの断絶は増加し、リスク集約的でリソース集約的な統合フェーズにつながります。ドメイン間の調整に必要な努力は、指数関数的に増加してしまうのです。
ここにパラドックスが生まれます。組織はより多くテストし、より多く投資し、より多く自動化しています。しかし、全体的な効率は、それに見合う速度では改善されないのです。
ソフトウェアの複雑さがルールを変える
ソフトウェア定義型車両は、システム間の相互依存を新しいレベルにします。数百万行のコードがドメイン全体で相互作用します。機能はもはや独立していません。それらは相互に接続され、常に動的に変化しています。さらに、必要なシナリオの多様性は大幅に拡大します。このような状況では、検証はもはや開発の最終段階における承認活動として扱うことはできません。検証は、継続的で統合された全体的なシステム検証へと進化する必要があるのです。
統合と検証がハードウェアの完成に依存する場合、物理プロトタイプがソフトウェアの反復サイクルに追いつくことができないため、スケーラビリティは構造的に制限されます。フル車両レベルでのシナリオベースの検証も制約されたままであり、システム効果の検出が遅れると、費用のかかる是正ループと保証リスクの増加につながります。
この構造的な過負荷が、シフトレフト慣行を採用した組織でさえ、開発努力、リソース消費、リスク露出が増加し続ける理由を説明しているのです。
検証のボトルネックから構造的継続性へ
課題が構造的であれば、対応も構造的である必要があります。車両開発における継続的な検証を確立するには、異なる要件を満たす必要があります。モデリング、シミュレーション、およびテストをつなぐ統合ツールチェーン、ならびに早期で継続的な仮想システム統合が必要です。さらに、コンポーネントからフル車両レベルまでのシナリオベースの検証は大規模で自動化される必要があり、一貫したデータフローとクロスドメインのトレーサビリティも必要です。
これらの要件により、仮想開発環境は補助的なツールではなくなります。統合開発アーキテクチャのバックボーンになります。ハードウェアが完成する前の早期システム統合と検証を可能にすることにより、組織は開発プロセスを並列化し、物理的反復ループを削減し、テスト、シナリオ、およびユースケースカバレッジを増やし、システムリスクへの早期の透明性を得ることができます。
つまり、単に早期にテストすることではありません。検証を開発アーキテクチャ自体に組み込むということです。
自動車開発における効率の再考
現代の車両開発における真の効率は、個別に孤立した最適化から生じません。建設的な一貫性から生まれるのです。
仮想化された全体的な検証が順番ではなく、開発プロセスに沿って継続的に統合された場合、組織はシステム的なメリットを得ます。
- 市場投入までの時間の短縮
- より効率的なリソース開発
- 保証リスクの削減
- 意思決定の信頼性の向上
シフトレフトは必要な発展ですが、統合・仮想化されたスケーラブルな開発アーキテクチャがなければ、原因ではなく症状に対処することになるのです。
結論
ソフトウェア定義型車両への移行は、ハードウェア中心開発の構造的限界を露呈させます。テストを強化しただけでは、検証のボトルネックを解決することはできません。必要なのは、仮想テスト環境と早期システム統合によって補完される部門、ドメイン、および開発フェーズ全体にわたる継続的な仮想化開発プロセスと方法です。
シフトレフトは必要ですが、それだけでは不十分だということです。
さらに調べる
車両開発のテスト戦略と継続についてより詳しく知りたい方は、以下のホワイトペーパーをご覧ください:
About the author
Dr. Alexander Ahlert, Lead Consultant & Branch Manager Stuttgart at IPG Automotive
Dr. Alexander Ahlert is globally responsible for consulting and business development activities at IPG Automotive. He is a recognized leader and expert for virtual development, digitalization and vehicle technology, with a particular focus on virtual development, simulation, verification and validation, and has contributed to various publications in his field. He holds engineering degrees from the Karlsruhe Institute of Technology (KIT) and earned his PhD from the University of Stuttgart, specializing in vehicle dynamics, multi-body system dynamics, control engineering, test benches as well as modeling and simulation.
Would you like to stay up to date with our blog?
Subscribe to our blog update for new and exciting articles.